Сили
Розділ «Сили» включає такі компоненти: сила (Force), крутний момент (Torque), привід (Actuator), електродвигун (E-Motor) і контакт (Contact).
Сила та крутний момент
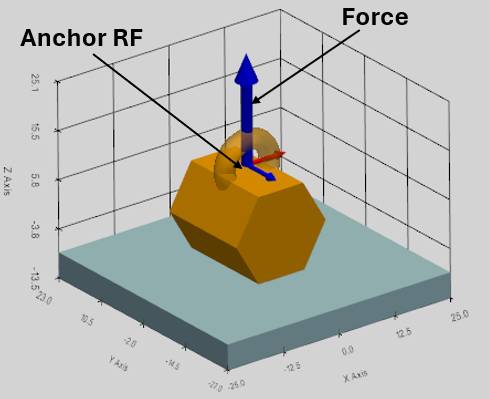
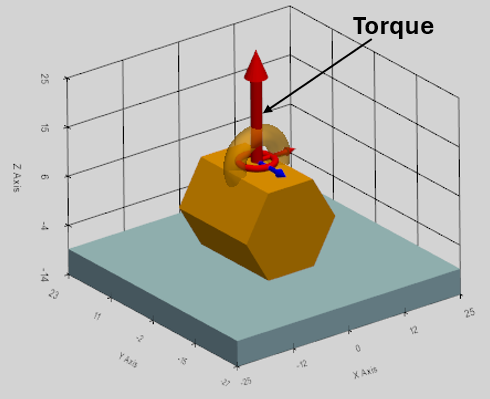
Сили та крутні моменти застосовуються до будь-якого твердого тіла в симуляції, а також до шестерень. Напрямок і точка прикладання визначаються опорною системою координат Anchor RF. Сила з'являється у вигляді синьої стрілки, а момент сили відображається як червона стрілка з маленьким тором біля основи.
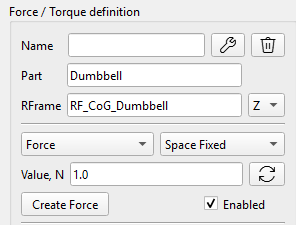
Сила та крутний момент визначаються такими параметрами:
- Name: ім'я присвоюється автоматично, і його можна змінити,
- Part: Тіло, на яке діє сила або крутний момент,
- RFrame: Система відліку як точка прикладання на тілі,
- Спадне меню XYZ: вісь обраної системи відліку, уздовж якої спрямовано силу або крутний момент.
- Спадне меню Space Fixed / Body Fixed визначає прив'язку вектора сили або крутного моменту до тіла або до простору (див. пояснення нижче),
- Value, N/Nmm: величина сили або крутного моменту. Значення можна визначити як математичну функцію часу (див. подробиці нижче).
Стандарт «Body Fixed»
Сила, пов'язана з тілом (body-fixed force), — це сила, положення та напрямок якої пов'язані з системою відліку самого об'єкта.
- Точка прикладання: пов'язана з певною точкою рухомого тіла.
- Векторний напрямок: пов'язаний із тілом, що рухається.
- Реальний аналог: ракетний двигун, прикріплений до космічного корабля. Коли космічний корабель маневрує та обертається, положення тяги двигуна рухається разом із кораблем, а вектор тяги строго вказує туди, куди спрямована задня частина корабля.
Стандарт «Space Fixed»
Під силою, фіксованою в просторі, або глобальною силою (Space Fixed) розуміється сила, яку зовнішнє середовище прикладає до конкретної точки об'єкта.
- Точка прикладання: пов'язана з певною точкою рухомого тіла. (Це поширена помилка — навіть у Space Fixed Forces точка все одно рухається разом із тілом!).
- Векторний напрямок прив'язаний до глобальної системи відліку. Вектор сили не обертається, коли тіло обертається.
- Реальний аналог: гравітація або бічний вітер. Вітер продовжує дути строго вздовж конкретної осі, незалежно від того, як розташоване тіло.
Примітка про крутні моменти: з технічної точки зору крутні моменти є «вільними векторами»: це означає, що для рівнянь руху точка їхнього прикладання математично не має значення, проте правила визначення напрямку вектора (відносно пов'язаної або нерухомої системи координат) застосовуються точно так само, як і до сил.
Математичні функції для визначення сили та крутного моменту
Величини сили та крутного моменту можна визначити як поєднання математичних функцій часу. Наведені нижче функції можна безпосередньо ввести в полі Value:
sin(t), cos(t), tan(t), sqrt(t) (квадратний корінь), exp(t) (експонента), abs(t) (абсолютне значення), pi (константа π ≈ 3.14159).
Можна використовувати 'np.' для виклику будь-якої стандартної математичної функції NumPy, наприклад:
np.cosh(t), np.round(t), np.sign(t) тощо.
Повний список підтримуваних математичних функцій:
https://numpy.org/doc/stable/reference/routines.math.html
Користувацькі функції: STEP, IF
Програма підтримує такі користувацькі функції:
Функція STEP
Крокова функція плавно змінюється між двома заданими значеннями.
Синтаксис: step(t; t0; F0; t1; F1)
Приклад: step(t; 1; 0; 2; 5)
Результат: сила становить 0N до 1-ї секунди, потім плавно збільшується до 5N на 2-ій секунді)
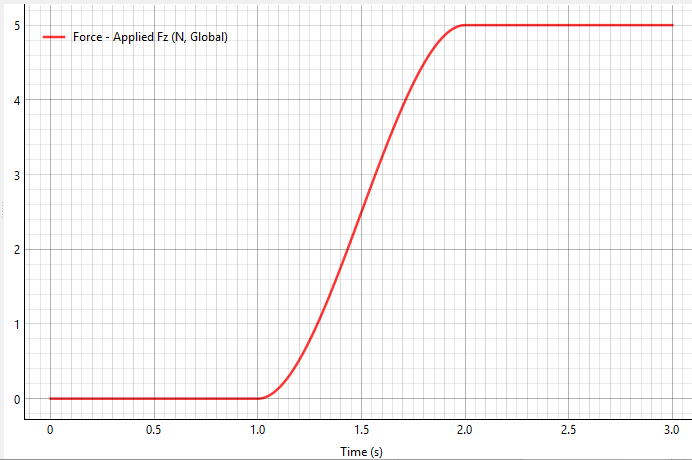
Математична формула для функції «step» широко використовується в комп'ютерній графіці та математиці, відома як кубічна інтерполяція Ерміта або функція плавного кроку.
За умови, що, функція може бути виражена як:
Де — нормоване положення між і :
Функція IF
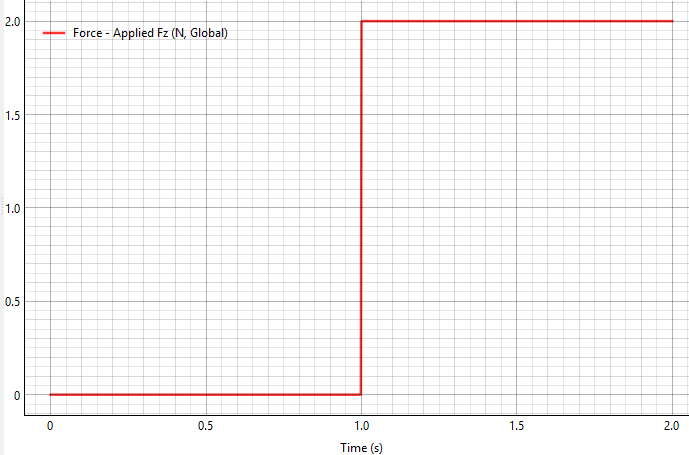
Синтаксис: if(<умова>; <значення, якщо менше або дорівнює 0>; <значення, якщо більше 0>)
Приклад: if(t-1; 0; 2)
Результат: якщо t ≤1, вивід 0. Якщо t > 1, вивід 2.
Призначення траєкторії (сплайну) за точками з файлу даних
Сила, крутний момент та рух можуть бути задані у вигляді сплайну користувача - траєкторії, побудованої на основі часового ряду, імпортованого з файлу даних (формату DAT або CSV).

Кнопка «Spline» відкриває спеціальне діалогове вікно, що містить кнопку «Browse...» для вибору файлу даних, а також область побудови графіка, де відображаються точки з файлу користувача і сплайн (крива лінія), що з'єднує їх. Шлях до файлу даних сплайна зберігається у полі формули сили/моменту або руху у такому вигляді: spline(шлях\ім'я_файлу).
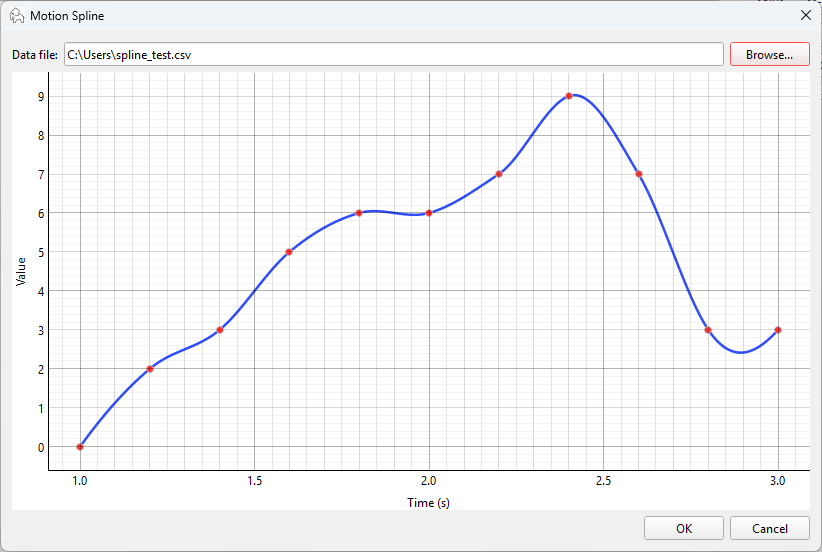
Після завантаження файлу даних готується об'єкт-інтерполятор, що з'єднує точки в криву лінію (scipy.interpolate.Akima1DInterpolator), завдяки чому вирішувач може звертатися до нього безпосередньо в будь-який момент часу.
Під час створення сплайну враховуються такі правила:
- Для моментів часу, що виходять за межі діапазону, вказаного у файлі, до початкового моменту використовується перше значення, а після кінцевого останнє.
- Одиниці вимірювання значень у файлі відповідають одиницям, що використовуються у поточних полях інтерфейсу:
- Сила: Н,
- Крутний момент: Н·мм,
- Переміщення: мм або радий (залежно від режиму: поступальне або обертальне),
- Швидкість руху: мм/с або рад/с (залежно від режиму).
- Режим сплайну недоступний для траєкторій приводів та електродвигунів.
- Перевірка коректності файлу даних користувача:
- мінімум 2 коректні рядки,
- перший числовий стовпець - час, другий числовий стовпець - значення,
- додаткові стовпці ігноруються, рядки заголовка пропускаються,
- автоматично визначається роздільник: кома, точка з комою, табуляція або пробіл,
- відхилення або нормалізація значень часу, що дублюються,
- сортування за часом (за потреби).
Привід (Actuator)
Актуатор у симуляції — це сила з обмеженою потужністю.

Сила приводу (F) зменшується в міру збільшення швидкості (v) тіла, на яке вона діє. Якщо вибрати прапорець «Режим приводу» (Actuator Mode), сила перетворюється на привід.

Величина сили F(v) залежить від швидкості тіла (v) у напрямку вектора цієї сили та визначається таким чином:
,
де
— сила приводу, коли швидкість тіла в напрямку сили дорівнює нулю,
— це швидкість тіла, за якої прикладене зусилля приводу падає до нуля. Введення цього надає механізмам реалізму, природно обмежуючи їхню швидкість і додаючи реалістичне фізичне затухання.
Максимальну швидкість приводу визначає користувач. Межа потужності (N_max) розраховується автоматично.
Потужність приводу:
Максимальна потужність приводу:
Приклад:
Розглянемо, що привід здатний розвинути максимальну силу F_max=100N до нерухомого тіла (V=0). У міру збільшення швидкості тіла сила приводу лінійно зменшується до 0N при досягненні швидкості V_max = 200 мм/с. Нижче наведено графік, що зображає силу як функцію швидкості, і криву потужності.
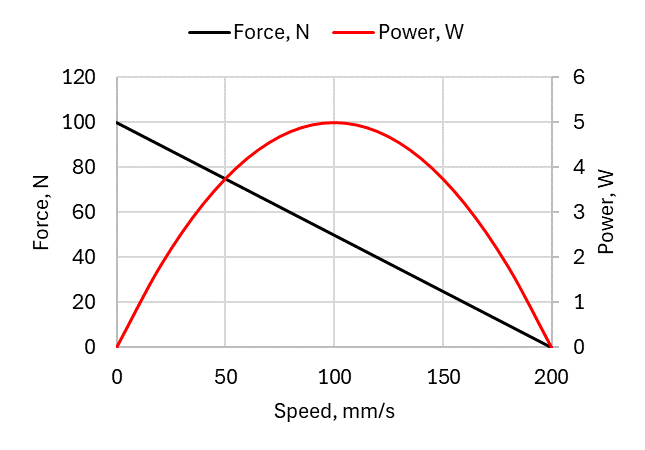
У цьому прикладі тіло не може прискоритися до швидкості понад 200 мм/с під дією сили приводу.
Розрахунок швидкості для кореляції сили приводу в просторовій динаміці
Алгоритм розрахунку швидкості однаковий як для фіксованих сил (Body-Fixed), так і просторово фіксованих (Space-Fixed). Для лінійного приводу обмеження швидкості має застосовуватися до певної фізичної точки () на тілі, куди прикладається сила, використовуючи такі кроки:
- Розрахунок глобальної швидкості центру ваги тіла ().
- Перетворення швидкості обертання тіла в глобальній системі відліку ().
- Пошук точного вектора глобальної швидкості для конкретної точки, де прикладається сила, за допомогою векторного добутку:
- Нарешті, проєктуємо цей загальний вектор глобальної швидкості на вісь глобальної сили за допомогою скалярного добутку:
Гальмування приводом (Allow Actuator Braking)
Як видно з визначення сили приводу F(v), якщо швидкість тіла перевищує максимальне значення V_max (наприклад, під дією гравітації), сила стає негативною. У цьому випадку актуатор починає сповільнювати тіло. За замовчуванням ця опція активується галочкою «Allow Actuator Braking». В іншому випадку сила приводу обнуляється, щойно швидкість тіла перевищує V_max.
Електромотор (E-Motor)
Компонент симуляції Електромотор (E-Motor) — це крутний момент з обмеженою потужністю.

Крутний момент (T) зменшується в міру збільшення кутової швидкості (ω) тіла, до якого він прикладається. Електродвигун активується галочкою «Режим приводу» (Actuator Mode) у розділі визначення крутного моменту.
Величина крутного моменту Електродвигуна T(ω) залежить від кутової швидкості тіла (ω) у напрямку вектора цього моменту і визначається таким чином:
,
де
- це крутний момент електродвигуна, коли кутова швидкість корпусу дорівнює нулю в напрямку крутного моменту,
- це швидкість тіла, при якій прикладений крутний момент електродвигуна падає до нуля.
Межа потужності електродвигуна (N_max) розраховується автоматично.
Потужність електромотора:
Максимальна потужність:
Приклад:
Лінійна залежність крутного моменту від частоти обертання є стандартною математичною моделлю ідеального колекторного електродвигуна постійного струму. Розглянемо електромотор із пусковим моментом T_max=1000 Нмм і максимальною швидкістю обертання — ω_max=300 рад/с. Нижче наведено графік, що показує крутний момент і потужність електромотора як функції швидкості обертання.
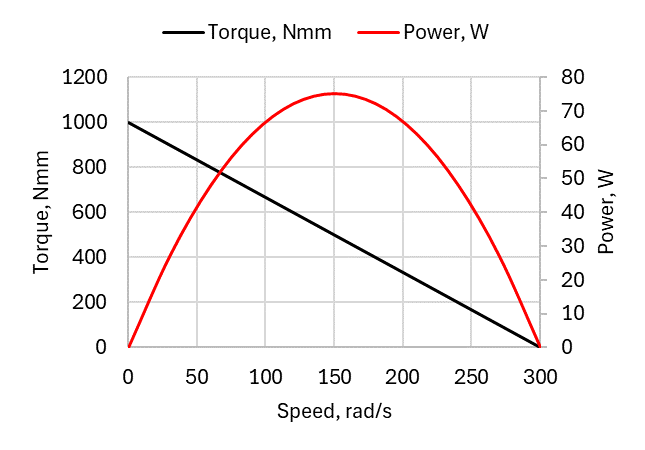
У цьому випадку електродвигун не може розганятися до швидкості вище 300 рад/с (2865 об/хв).
Як це працює в симуляції
- Запуск: Коли тіло нерухоме (ω = 0), мотор видає рівно 100% крутного моменту T_max, який визначив користувач.
- Прискорення: У міру прискорення тіла (ротора) прикладений крутний момент автоматично знижується.
- Рівновага: коли швидкість ротора досягає ω_max, крутний момент падає рівно до нуля, що запобігає нескінченному прискоренню.
- Перевищення швидкості: Якщо зовнішній крутний момент прискорює кузов швидше за ω_max, двигун фізично перевертає вектор крутного моменту, щоб діяти як динамічне гальмо (рекуперативне гальмування). Ця опція активується галочкою «Дозволити гальмування приводом» (Allow Actuator Braking). В іншому випадку крутний момент двигуна обнуляється, якщо швидкість тіла (ротора) перевищує ω_max.
Розрахунок швидкості кореляції крутного моменту E-Motor у просторовій динаміці
Для електродвигуна швидкість обертання для кореляції крутного моменту розраховується як проекція вектора кутової швидкості на вісь крутного моменту за допомогою скалярного добутку:
Оскільки скалярний добуток інваріантний відносно повороту, проекція вектора локальної кутової швидкості на вісь локального моменту дає точно таке саме числове значення, як і проекція вектора глобальної кутової швидкості на вісь глобального моменту. Це справедливо як для моментів електродвигуна, заданих у системі координат, пов'язаній із тілом, так і для моментів, заданих у нерухомій системі координат.
Контакти та зіткнення (Contact and Collision)
Для моделювання взаємодій зіткнень між вільно рухомими тілами можуть бути задані контакти в симуляції.

Зіткнення моделюється як відповідний контакт (Penalty Method): коли тіла перекриваються, розв'язувач математично створює тимчасову, нелінійну систему пружинних демпферів між цими тілами.
Визначення сили контактної взаємодії
Після виявлення зіткнення двох тіл контактна сила розраховується на основі контактної моделі Герца:
де
— це жорсткість контакту,
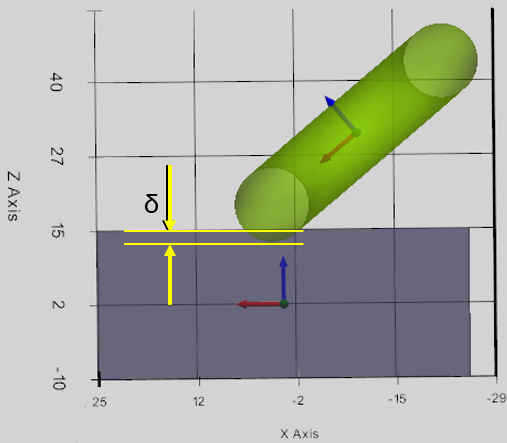
— глибина проникнення двох тіл,
- коефіцієнт загасання, заданий як:
лінійно зростає від нуля при нульовому проникненні до заданого значення C при заданому проникненні ,
- максимальне значення коефіцієнта згасання,
- глибина проникнення, коли коефіцієнт загасання зростає до заданого користувачем значення (C),
— відносна швидкість тіл у точці контакту,
e — показник степеня.
Примітка: сила затухання плавно знижується до нуля при розділенні тіл. Це не дає їм «склеїтися» разом.
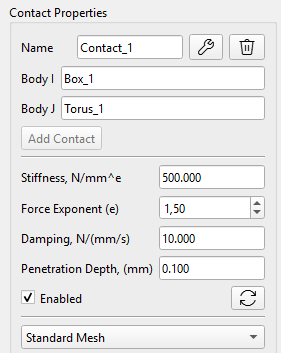
Контакт визначається такими параметрами:
- Name: ім'я присвоюється автоматично, і його можна змінити,
- Body_I: перше тіло контакту,
- Body_J: друге тіло контакту,
- Stiffness (N/mm^e): жорсткість контакту (k) для обчислення нормальної сили,
- Damping (Ns/mm): затухання (C) для розрахунку нормальної сили,
- Показник ступеня (e) у виразі для сили залежить від типу контакту, який визначається моделлю Герца,
- Penetration depth (max) : глибина проникнення, коли коефіцієнт загасання зростає до заданого користувачем значення (C),
- У випадному меню доступні чотири методи обробки контактів.
Методи обробки контактів
Для ефективної обробки контактів метод виявлення зіткнень проходить через три окремі фази:
- Широка фаза (Broad Phase): фільтрує тіла за допомогою крайових графічних контейнерів, вирівняних по осях (Axis-Aligned Bounding Boxes: AABB). На початку кроку розв'язувача просто перевіряється, чи перекриваються максимальні та мінімальні координати XYZ цих контейнерів тіл, що стикаються.
- Вузька фаза (Narrow Phase): обчислює точну близькість вершини до сітки, витягуючи глибину проникнення (δ), нормальний вектор до поверхні контакту та точку контакту (P_c), де в глобальному просторі стикаються тіла.
- Додавання сили дотику (Penalty Force Injection): обчислює силу дотику (F) і безпосередньо додає її до глобального вектора сили (Q) матриці KKT.
У налаштуваннях контакту доступні чотири методи, залежно від характеристик контакту тіл, що взаємодіють:

Стандартна сітка (Standard Mesh)
Розглядається оригінальна 3D-геометрія тіл, що контактують.
Тонка сітка (Fine Mesh)
Тіло ділиться на частини (кожен трикутник сітки — на 4 частини) для підвищення точності контактної обробки. Це також вирішує деякі можливі невиявлені контакти між простими деталями з однаковою геометрією (наприклад, зіткнення однакових кубів). Примітка: з цією опцією час симуляції збільшується.
Проксі-сітки /випуклі оболонки (Convex Hulls)
3D-моделі реальних деталей мають безліч внутрішніх отворів, фасок і зрізів, які уповільнюють роботу фізичних рушіїв. Генерація опуклої оболонки (метод «обтягування» геометрії) дозволяє перетворити деталізовану модель на спрощену версію з меншою кількістю вершин. Це прискорює розрахунки зіткнень, зберігаючи при цьому високу візуальну деталізацію моделі на екрані.
Децимація /спрощення (Decimation /Simplification)
Якщо опукла оболонка (Convex Hull) виявляється занадто простою (наприклад, коли потрібна коректна обробка зіткнень зубців шестерні), замість розбиття (subdivision) можна використовувати децимацію сітки. Це дозволяє автоматично видалити 50% плоских або надлишкових трикутників і миттєво подвоїти швидкість роботи розв'язувача, зберігаючи при цьому ключові геометричні характеристики форми.
Інтегратори для зіткнень
Явні інтегратори (Explicit Integrators: RK4, RK45 від SciPy, DOP853)
Явні методи обчислюють наступний стан системи, ґрунтуючись виключно на поточному стані та його похідній. Якщо тіла перекриваються на 1 мм, розв'язувач обчислює величезну силу пружності, що призводить до виникнення колосального прискорення. Інтегратор вважає, що це прискорення залишається постійним протягом кроку за часом dt, і різко переміщує тіло вперед.
Перевага: явні методи відрізняються неймовірною швидкістю виконання одного кроку.
Недолік (ефект «проскоку»): якщо під час зіткнення крок dt занадто великий, величезна сила може за один крок повністю виштовхнути тіло з області симуляції, що призведе до недостовірного результату.
Неявні інтегратори (Implicit Integrators: BDF або Radau від SciPy)
Неявні методи (формули зворотного диференціювання, або BDF) обчислюють наступний стан системи шляхом розв'язання рівнянь, що включають похідну для майбутнього моменту часу.
Перевага (виняткова стійкість): оскільки метод BDF враховує, що контактна жорсткість (k) створює сильну протидію, він працює як математичний амортизатор. Це дозволяє використовувати значно більші кроки за часом (dt) у разі різких зіткнень без втрати стійкості обчислень (розбіжності розв'язку). Метод природним чином пригнічує високочастотний чисельний шум, завдяки чому став галузевим стандартом для завдань контактної взаємодії з високою жорсткістю (наприклад, у кулачкових муфтах або зубчастих передачах).
Недолік: формування внутрішньої матриці Якобі вимагає багаторазового (десятки разів за один крок) обчислення похідних. Хоча загальна кількість кроків менша, ніж у методі RK45, кожен окремий крок вимагає значних обчислювальних витрат.
Резюме та рекомендації
| Явні інтегратори (RK45, DOP853) | Неявні інтегратори (BDF, Radau) | |
|---|---|---|
| Найкраще використовувати для | Вільно падаючі тіла, м'які пружини, прості шарніри. | Жорсткі зіткнення, зубці шестерень, надзвичайно жорсткі втулки та з'єднання. |
| Жорсткість контакту (k) | Рекомендується задавати жорсткість (k) відносно низькою, щоб уникнути зависання розв'язувача за допомогою мікроскопічних кроків dt. | Може впоратися з величезними значеннями жорсткості (k), імітуючи жорсткі зіткнення та удари по твердій сталі. |
| Збереження енергії | Висока точність. Відстежує точну вібрацію контактної сили. | Нижча точність при ударах. Математично «демпфує» або краде енергію, щоб гарантувати стабільність. |
Тертя
Силу тертя в точці контакту можна активувати галочкою «Контактне тертя» (Contact Friction).

Контактне тертя визначається такими параметрами:
- Friction Coefficient — коефіцієнт тертя,
- Slip Tolerance Velocity - Допустима швидкість прослизання.
Регулярне кулонівське тертя — це наближена модель, яка використовується для розрахунку сили тертя:
де:
— сила тертя між контактними поверхнями, спрямована по дотичній до поверхні контакту. Напрямок сили протилежний швидкості відносного ковзання тіл, що контактують.
— це нормальна сила, що діє кожною поверхнею на іншу, спрямована перпендикулярно (нормально) до контактної поверхні.
— коефіцієнт тертя, який є емпіричною властивістю матеріалів, що контактують, і залежить від відносної швидкості ковзання.
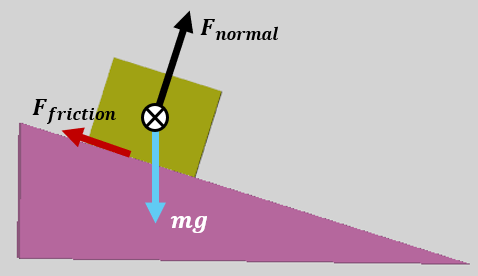
Щоб уникнути математичного розриву функції і спростити роботу інтеграторів, коли швидкість ковзання дорівнює 0,0 мм/с, а сила тертя миттєво стрибає з 0 до, використовується метод регуляризації гіперболічного торкання: замість миттєвого стрибка коефіцієнт тертя плавно збільшується з 0 до у межах заданої допустимої швидкості ковзання. Коефіцієнт тертя визначається як функція швидкості ковзання:
Нижче наведено графік прикладу, що показує коефіцієнт тертя ковзання з урахуванням заданого тертя і допустимої швидкості прослизання мм/с.
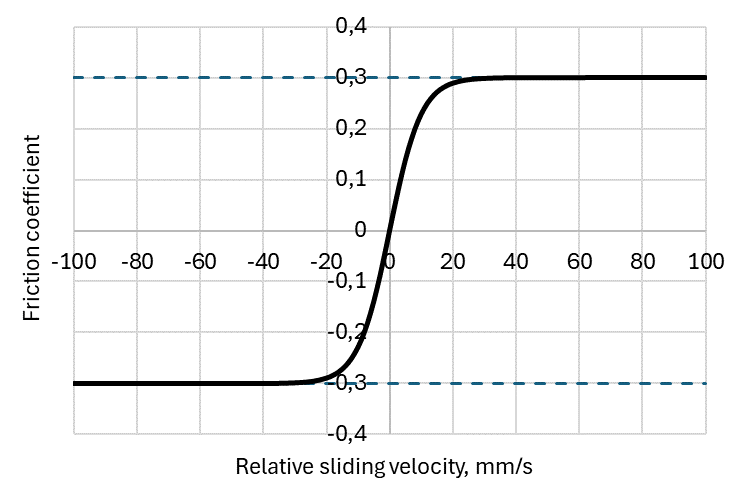
Примітка: як видно з визначення, коли відносна швидкість ковзання дорівнює 0, статичне тертя (Stiction) не розраховується в цій моделі. Сила тертя проявляється як тертя ковзання після виявлення відносного руху між контактними тілами вздовж площини контакту.
Додаткові налаштування контактної взаємодії
У програмі доступні дві опції оптимізації:

1) Односторонній вибір елемента, що проникає (penetrator) - лише сітка меншого розміру як елемент, що проникає
Увімкнено: розв'язувач перевіряє обидва тіла контактної пари як елемент, що проникає. Залиште цю опцію ввімкненою для коректного виявлення.
Вимкнено: розв'язувач перевіряє лише менше тіло контактної пари як елемент, що проникає. Вимкнення є експериментальним способом прискорення, але може призвести до пропуску контактів на певних геометріях.
2) Консервативне скорочення кількості вершин-кандидатів
Об'єднує дубльовані або розташовані поруч точки контакту перед перевіркою близькості, щоб прискорити обробку щільних зон контакту. Безпечно залишати ввімкненим. Вимикайте лише для налагодження або перегляду необроблених кандидатів на контакт. У цьому випадку швидкість роботи розв'язувача знижується.
Як це працює: два параметри визначають, які вершини потрапляють на етап обчислювально затратного запиту до найближчої поверхні (nearest-surface query) у розв'язувачі. Вони не змінюють саму сітку для розрахунку зіткнень.
- contact_candidate_reduction_threshold = 96: Спроба скорочення виконується лише тоді, коли понад 96 вершин одного елемента, що проникає, пройшли фільтр обмежувальних паралелепіпедів (overlap-box filter). Якщо вершин 96 або менше, кожен кандидат одразу передається на запит до найближчої поверхні. Це дозволяє уникнути витрат ресурсів на сортування за вокселями, коли пакет даних і так невеликий.
- contact_candidate_voxel_size_m = 1e-3: Позиції кандидатів у локальній системі координат цільового об'єкта розподіляються по кубічних комірках зі стороною 0,001 м (1 мм). Якщо в одну комірку потрапляє кілька вершин, лише одна з них передається на запит до найближчої поверхні. Ця операція виконується окремо для кожного напрямку двостороннього пошуку контакту в розв'язувачі.
Постобработка зіткнень
Постобработка зіткнень є часзатратной і викликається лише якщо користувач відкриє телеметрію чи експорт даних у формат CSV.