Симуляция
После завершения настройки модели и определения всех необходимых компонентов системы (тела, начальные скорости, кинетические связи, силы, движения и т.д.), симуляция может быть запущена. Одно тело является обязательным компонентом для симуляции, остальные можно задать по необходимости.

Базовые настройки решателя
Симуляция имеет следующие базовые настройки решателя в пользовательском интерфейсе:
- Simulation Time (s): Время симуляции – это общее время симуляции, определенное в секундах;
- Steps per second: количество шагов интегрирования за одну секунду;
- Выпадающее меню для выбора интегратора: собственный Custom или встроенный SciPy для решения системы дифференциальных уравнений (ODE);
- Кнопка «Solve» предназначена для запуска симуляции;
- Кнопка «Stop» предназначена для завершения симуляции по требованию (например, в случае длительного предполагаемого времени симуляции).
- Индикатор прогресса показывает статус запущенной симуляции.

Параметр «Шаг времени симуляции» (dt = 1 / кол-во шагов в секунду) учитывается в циклах симуляции для пользовательских интеграторов (Euler, Symplectic Euler, Custom RK45), тогда как для интеграторов SciPy (RK23, Radau, BDF и др.) он служит исключительно интервалом записи результатов в CSV-отчет.
Если система ведет себя идеально плавно (например, колеблющийся маятник), интегратор SciPy может использовать очень большой внутренний максимальный шаг (например, 0,5 секунды), а затем применять метод «плотного вывода» (Dense Output — полиномиальную интерполяцию) для математического вычисления значений с заданным пользователем шагом (dt). В некоторых случаях (например, при расчете контактного взаимодействия) максимальный шаг необходимо ограничить в разделе расширенных настроек (см. далее).
Выбор интегратора
Выбор подходящего численного интегратора имеет решающее значение при моделировании динамики систем твердых тел. Ошибочный выбор может привести к чрезмерно длительному расчету или — что еще хуже — к получению результатов, которые выглядят правдоподобно, но физически некорректны.
В программе доступны два типа интерграторов:
Пользовательские решатели, разработанные на Python:
- Euler
- Symplectic Euler
- RK45
Встроенные интеграторы библиотеки SciPy:
- RK45 (рекомендуемый выбор по умолчанию)
- RK23 (Adaptive)
- DOP8543
- Radau (Stiff)
- BDF (Stiff Heavy)
- LSODA (ABM Auto)
Ниже представлено подробное руководство, которое поможет разобраться в преимуществах, недостатках и оптимальных сценариях использования каждого интегратора из этого списка.
Явные и базовые интеграторы
Эти методы позволяют вычислить состояние системы в последующий момент времени на основе её состояния в текущий момент. Как правило, они отличаются высоким быстродействием на каждом шаге, однако плохо справляются с жесткими системами.
Euler (Explicit, 1st Order)
Метод Эйлера используется для нахождения координаты тела на основе предыдущей координаты и скорости :
Где это временной шаг симуляции.
- Преимущества: Максимально простой алгоритм. Низкие вычислительные затраты на один шаг.
- Недостатки: Чрезвычайно низкая точность и высокая неустойчивость. Накапливает ошибку линейно и постоянно вносит в систему искусственную энергию. Не подходит для моделирования столкновений.
- Рекомендации по применению: Простые видеоигры и движки реального времени. Используйте только в тех случаях, когда производительность важнее физической точности, а величина шага жестко привязана к частоте кадров. Для получения надежных результатов увеличивайте количество шагов. Не используйте для обработки контактов и в серьезных инженерных расчетах.
Symplectic Euler (Semi-Implicit, 1st Order)
Стандартный метод Эйлера вычисляет новую скорость и новое положение, используя предыдущую скорость. Симплектический метод Эйлера вычисляет новую скорость, а затем использует её для вычисления положения.
где a — ускорение тела.
- Преимущества: Сохраняет симплектическую структуру раздельных гамильтонианов, что означает, что энергия осциллирует вокруг некоторого среднего уровня, а не уходит в бесконечность при длительном моделировании.
- Недостатки: Не работает со сложными связями в системах многотельных тел (MBD) и системами, не допускающими разделения переменных (например, трехмерный двойной маятник). Обладает точностью лишь первого порядка, поэтому «огибающая энергии» может оставаться широкой, если не использовать очень малый шаг интегрирования. Не подходит для обработки столкновений.
- Рекомендуемая область применения: Космическая механика и молекулярная динамика. Отлично подходит для длительного моделирования орбитального движения без наложения связей (задача N тел) или простых систем частиц.
Адаптивные методы Рунге-Кутта (Adaptive Runge-Kutta Family)
В этих методах шаг по времени корректируется «на лету». Если система меняется быстро, они делают очень малые шаги; если же она меняется плавно, то для экономии времени используются крупные шаги. Методы Рунге-Кутты предпочтительны для нежестких систем.
RK23 (Bogacki-Shampine)
- RK23 — это адаптивный метод Рунге-Кутты, в котором для динамического управления размером шага сравниваются результаты, полученные методами второго и третьего порядков.
- Преимущества: требует относительно небольшого объема вычислений на каждом шаге. Отлично справляется с преодолением незначительных разрывов (например, при простых соударениях или резких изменениях силы) и восстановлением после них.
- Недостатки: низкий порядок точности. Для получения высокоточных результатов метод вынужден использовать чрезвычайно малые шаги, что негативно сказывается на производительности.
- Рекомендуемая область применения: простые инженерные задачи и отладка. Подходит для кратковременного моделирования процессов с частыми, умеренно хаотичными событиями, когда требуется быстро получить лишь «приблизительный» ответ.
RK45 (Dormand-Prince)
На каждом временном шаге алгоритм вычисляет два независимых приближения: одно — по формуле 4-го порядка, другое — по формуле 5-го порядка. Сравнение этих результатов позволяет оценить локальную погрешность приближения. На основе этой оценки решатель определяет, нужно ли уменьшить или увеличить временной шаг для следующего вычисления, чтобы обеспечить баланс между устойчивостью и скоростью работы.
- Преимущества: Безусловная «рабочая лошадка». Обеспечивает идеальный баланс между скоростью вычислений и контролем локальной погрешности при решении стандартных уравнений. Отличается высокой надежностью и широким распространением.
- Недостатки: Как и у всех стандартных явных методов, при длительном моделировании наблюдается дрейф энергии. Метод становится крайне неэффективным (или практически останавливается), если система оказывается жесткой.
- Область применения: Общее машиностроение и аэрокосмическая отрасль. Рекомендуется в качестве отправной точки по умолчанию для задач кинематики систем тел (MBD) на коротких и средних интервалах времени, моделирования плавной работы робототехнических систем и решения задач динамики, не характеризующихся жесткостью.
DOP853 (Explicit 8th Order)
- Преимущества: Исключительная точность. Благодаря высокому порядку метода можно использовать большие шаги по времени в системах с плавным характером движения, сохраняя при этом погрешность на ничтожно малом уровне.
- Недостатки: Высокая вычислительная сложность каждого шага. Метод крайне чувствителен к разрывам (ударам, резким изменениям трения) и жесткости системы.
- Рекомендуемая область применения: Высокоточные задачи в космической и аэрокосмической отраслях. Идеально подходит для задач небесной механики с плавным движением и отсутствием ограничений, а также для расчета орбитальных траекторий на больших расстояниях, где критически важна точность и отсутствуют резкие ударные воздействия.
Решатели для жестких систем (The Stiff Solvers)
Явление «жесткости» возникает, когда система характеризуется существенно различающимися временными масштабами — например, тяжелое жесткое шасси грузовика, соединенное с миниатюрной и крайне жесткой втулкой подвески. В таких случаях явные методы решения оказываются неэффективными. Решатели для жестких систем (неявные методы) используют упреждающий подход и решают системы уравнений для обеспечения устойчивости, что, однако, требует значительных вычислительных затрат на каждом шаге.
Radau (Implicit Runge-Kutta, 5th Order)
- Преимущества: Высокая устойчивость (L-устойчивость) и очень высокая точность. Метод позволяет напрямую работать с дифференциально-алгебраическими уравнениями (ДАУ), что обеспечивает исключительную надежность при моделировании связей и шарниров в задачах многотельной динамики (MBD).
- Недостатки: Вычисление внутренних матриц Якоби делает каждый шаг расчета вычислительно затратным.
- Рекомендуемая область применения: Инженерные задачи со «жесткими» (stiff) системами уравнений и сложные механизмы. Отлично подходит для MBD-сборок средней размерности, содержащих большое количество связей в шарнирах, жесткие контактные взаимодействия и гибкие тела.
BDF (Backward Differentiation Formula)
- Преимущества: Высокая эффективность для крупномасштабных систем. Метод использует данные предыдущих шагов для вычисления следующего, что обеспечивает экономию памяти и исключительную устойчивость.
- Недостатки: BDF намеренно подавляет высокочастотные колебания для поддержания устойчивости. Хотя с математической точки зрения это полезно, такой подход может физически «сглаживать» реальные вибрации, которые инженеру, возможно, необходимо исследовать. Кроме того, метод может медленно запускаться.
- Рекомендуемая область применения: Тяжелое машиностроение (крупномасштабные системы). Оптимален для очень больших моделей многотельной динамики (MBD) (более 1000 уравнений), крайне жестких гибких конструкций или сложных задач динамики транспортных средств, где требуется подавление высокочастотного шума.
LSODA (Livermore Solver with Auto-switching)
- Преимущества: Идеальный вариант типа «черный ящик». Алгоритм отслеживает состояние системы и динамически переключается между методом для нежестких задач (метод Адамса) и методом для жестких задач (BDF) в зависимости от того, чего требуют физические процессы в конкретный момент времени.
- Недостатки: Вычислительные затраты на постоянную проверку жесткости системы и переключение алгоритмов могут снижать производительность, особенно если система быстро переходит из состояния жесткости в состояние нежесткости и обратно.
- Рекомендуемая область применения: Непредсказуемые системы и сценарии использования по принципу «настроил и забыл». Идеально подходит для моделей, претерпевающих резкие изменения состояния — например, космический аппарат, движущийся по инерции (нежесткая задача), а затем внезапно выпускающий парашют, испытывающий сильное натяжение (жесткая задача).
Краткая матрица выбора интегратора
| Характеристика системы | Рекомендуемый интегратор |
|---|---|
| Вариант по умолчанию (плавное движение) | RK45 |
| Игры в реальном времени / VR | Euler (if forced), RK23 |
| Долгосрочные орбиты (без ограничений) | Symplectic Euler, DOP853 |
| Высокая точность / плавное движение в пространстве | DOP853 |
| Жесткие сязи и контактные взаимодействия | Radau |
| Масштабные системы / жесткие упругие тела | BDF |
| Непредсказуемое поведение / переменная жесткость | LSODA |
Подходящий для моделирования интегратор выбирается в зависимости от конкретного типа многозвенной системы (например, роботизированный манипулятор, подвеска транспортного средства или космический аппарат).
Расширенные настройки решателя
Для пользователя доступны следующие расширенные настройки Solver:
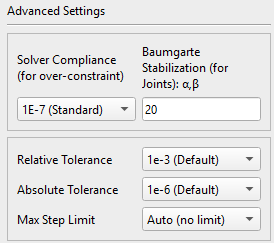
- Solver Compliance (для систем с избыточными связями);
- Baumgarte Stabilization;
- Relative Tolerance;
- Absolute Tolerance;
- Max Step Limit.
Матричная регуляризация Тихонова (Solver Compliance: Matrix Tikhonov Regularization)

В машиностроении сверхограниченный механизм — это механизм, обладающий большим числом степеней свободы, чем предсказывает формула подвижности. Формула подвижности позволяет определить число степеней свободы системы твердых тел, возникающее при наложении связей в виде кинематических пар, соединяющих звенья.
https://en.wikipedia.org/wiki/Overconstrained_mechanism
Если звенья системы движутся в трёхмерном пространстве, то формула мобильности выглядит так:
где n — количество тел в системе (земля не рассматривается), j — количество соединений, а S — количество степеней свободы всех связей:
Если Z — общее число ограниченных степеней свободы для всех связей, то простая формула мобильности выглядит так:
Если система имеет подвижность M = 0 или меньше, но всё равно движется, это называется сверхограниченным механизмом.
Например, дверь (с 6 степенями свободы) с двумя петлями (каждая исключает 5 степеней свободы) имеет следующую подвижность:
,
Это означает, что мы имеем дело с переопределенной системой связей (механизмом с избыточными связями). В такой ситуации физический движок сталкивается с математически неразрешимой задачей: «Какое из этих сочленений воспринимает нагрузку?» Поскольку тела считаются абсолютно жесткими, существует бесконечное множество вариантов распределения нагрузки. Это приводит к линейной зависимости строк матрицы Якоби и сбою в работе матричного решателя.
Метод регуляризации матриц (регуляризация Тихонова) применяется для решения проблемы избыточных кинематических связей (overconstraint).
Принцип действия: с математической точки зрения этот метод ослабляет условие абсолютно жесткой кинематической связи, допуская возникновение бесконечно малых ускорений в сочленении и микроскопического смещения (дрейфа) под действием сил реакции в соединении. Это мгновенно устраняет проблему вырожденности матриц и позволяет абсолютно жестким соединениям корректно распределять нагрузки.
В рамках регуляризации Тихонова параметр Epsilon, задаваемый в пользовательском интерфейсе (например, -1E-7), представляет собой величину, обратную массе, с размерностью кг⁻¹ (или величину, обратную моменту инерции, 1/(кг·м²), для вращательного движения). Если Epsilon равен нулю (значение по умолчанию), это соответствует бесконечной виртуальной массе и абсолютно жесткому соединению. Увеличение значения Epsilon фактически наделяет соединение конечной виртуальной массой, позволяя ему незначительно смещаться под действием сил реакции, что предотвращает возникновение сингулярности.
Пример использования:
- Значение 0.0 (деактивировано) означает, что сустав бесконечно жесткий. Её можно настроить для систем с правильно ограниченными ограничениями без избыточных связей.
- Значение 1E-5 (мягкое) означает, что соединение изготовлено из резины или аналогичного мягкого материала.
- Значение 1E-7 (по умолчанию) означает, что соединение изготовлено из твёрдой стали.
- Значение 1E-9 (жёсткое) предназначено для моделирования тяжёлых жёстких систем (массивных колёс поезда).
Стабилизация Баумгарте (Baumgarte Stabilization)

В процессе численного интегрирования со временем накапливаются незначительные ошибки округления. В результате компоненты связей могут физически сместиться друг относительно друга, а связанные тела — постепенно разъединиться. Для устранения этой проблемы в решатель (Solver) внедрена стабилизация Баумгарте (Baumgarte Stabilization), которая возвращает элементы сочленения в исходное положение, действуя подобно системе «пружина-демпфер». С математической точки зрения, вторая производная по времени уравнения кинематической связи
модернизируется до уравнения системы массы-пружина-демпфер в дополненной матрице:
Где:
— текущая ошибка положения (кинематическая связь),
— текущая ошибка скорости,
и — параметры (в рад/с), определяющие затухание и жесткость данной «виртуальной» пружины в сочленении. В зависимости от соотношения и возможны три состояния:
- Underdamped (): ошибка будет совершать колебания вокруг нулевого значения;
- Overdamped (): ошибка будет медленно возвращаться к нулю;
- Critically Damped (): ошибка возвращается к нулю максимально быстро, без колебаний.
Чтобы предотвратить возникновение колебаний или чрезмерно долгий процесс устранения ошибки, динамика ошибки должна соответствовать режиму критического демпфирования. В связи с этим в решателе (Solver) принято, что . По умолчанию эти параметры установлены на уровне 20 рад/с, однако их можно изменить в интерфейсе расширенных настроек (Advanced Settings):
- если наблюдается значительный дрейф сочленений, увеличьте значения и ;
- если в процессе симуляции возникают дрожание или вибрация, уменьшите эти параметры.
Допуски по погрешности (Error Tolerances) и ограничение шага по времени (Time Step Limit)
Настройка допусков и шагов интегрирования по времени предоставляет дополнительные возможности управления точностью решателя. Параметры относительного допуска и шага по времени применимы к решателям с адаптивным шагом (всем интеграторам SciPy) и не используются в решателях с фиксированным шагом (CustomEuler, Custom Symplectic Euler, CustomRK4).

Относительный допуск (Relative Tolerance) определяет допустимую погрешность относительно величины переменной состояния. Значение по умолчанию составляет 1e-3 (погрешность 0,1%); это означает, что допускается погрешность в 0,1% от вычисленной скорости на каждом шаге. Если заданный допуск не соблюдается, шаг по времени уменьшается.
Абсолютный допуск (Absolute Tolerance) определяет допустимую погрешность переменной состояния в соответствующих единицах измерения: положение — в метрах (м), скорость — в метрах в секунду (м/с), угловая скорость — в радианах в секунду (рад/с); кватернионы безразмерны (значения в диапазоне от -1,0 до 1,0). Значение по умолчанию равно 1e-6; это означает, что решатель будет требовать точности 0,001 мм для положений и 0,001 мм/с для скоростей.
Ограничение максимального шага (Max Step Limit) определяет максимальный временной интервал (dt) в ходе симуляции. Для SciPy значение максимального шага по умолчанию — Auto (без ограничений); решатель может свободно увеличивать шаг по времени, пока математическая кривая укладывается в заданные допуски погрешности.
Так, например, при моделировании столкновений, если оставить максимальный шаг равным бесконечности, решатель может попытаться выполнить длинный шаг в 0,5 с и полностью «перешагнуть» через столкновение, длительность которого составляет всего 0,005 с. В задачах динамики удара настоятельно рекомендуется принудительно установить Max Step = dt (или меньше), чтобы заставить решатель выполнять математические вычисления на каждом кадре и тем самым обеспечить корректную симуляцию контакта тел.
Анимация и воспроизведение
По завершении симуляции она готова к визуализации и воспроизведению с использованием стандартных элементов управления медиаплеером: «Воспроизведение», «Пауза», «Стоп», «Шаг назад» и «Шаг вперед» (ровно на один рассчитанный кадр симуляции). Качество видео можно регулировать с помощью настройки частоты кадров (кадров в секунду). Скорость анимации можно изменять относительно скорости симуляции в реальном времени (в процентах) с помощью ползунка.

Анимированное видео всей симуляции можно экспортировать в формате *.webm..
Постпроцессор
Результаты моделирования сохраняются в массиве данных и могут быть просмотрены в окне телеметрии.

Доступны следующие результаты симуляции:
- Тела (Body): координаты (X, Y, Z) и угловая ориентация, линейные и угловые скорости, кинетическая, потенциальная и полная энергия;
- Кинематические связи /шарниры (Joints): силы реакции и моменты;
- Силы (Force): проекции на оси X, Y, Z в глобальной системе координат;
- Моменты (Torque): проекции на оси X, Y, Z в локальной системе координат;
- Контакты (Contact): нормальная сила и сила трения (если функция активирована);
- Пружины сжатия (Compression Spring): деформация, скорость деформации, упругая сила, сила демпфирования и полная сила;
- Торсионные пружины (Torsion Spring): угловая деформация, скорость деформации, упругий момент, момент демпфирования и полный момент;
- Втулки (Bushing): линейные (X, Y, Z) и угловые деформации, силы реакции и моменты (по осям X, Y, Z);
- Зубчатая передача (Gear Constraint): тангенциальная (Ft), осевая (Fa), радиальная (Fr) и результирующая (Fc) силы в зоне контакта зубьев;
- Поступательное движение (Translational Motion): перемещение, скорость и ускорение звеньев, а также требуемая сила привода;
- Вращательное движение (Rotational Motion): угловое перемещение, угловая скорость и угловое ускорение звеньев, а также требуемый момент привода.
Ниже приведен пример результатов моделирования физического маятника.
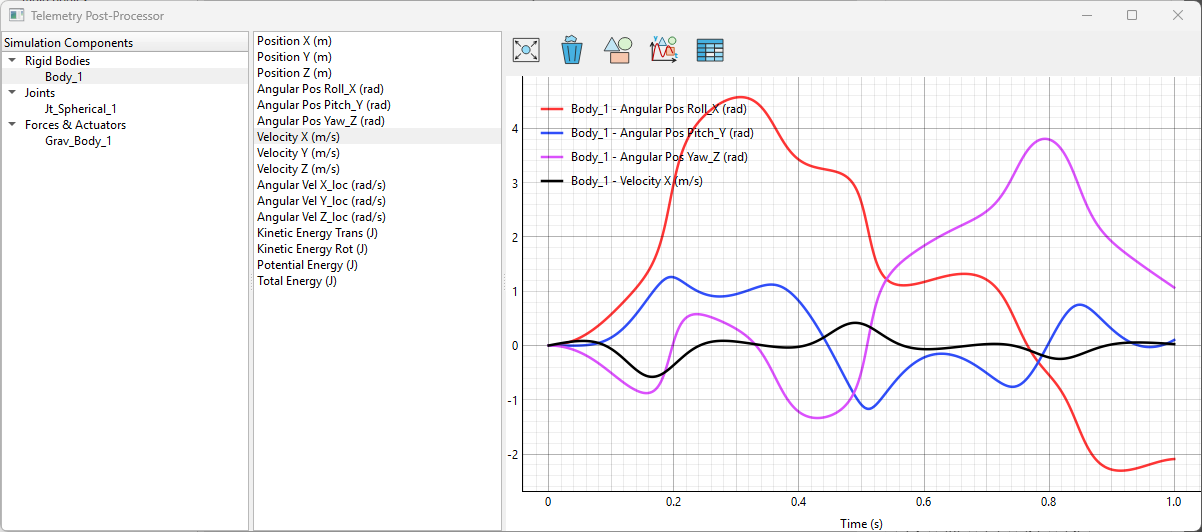
Единицы измерения указаны в скобках отдельно для каждого графика.
Дважды щелкните по графику, и указатель мыши будет показывать точные координаты (x, y) на графике.
В окне телеметрии доступны следующие инструменты:
 Подгонять все графики по размеру окна;
 Очистить график;
 Сохранить изображение в формате PNG;
 Сохранить изображение в формате SVG;
 Экспорт данных в формат CSV.
Экспорт результатов в CSV-файл

Все результаты симуляции можно экспортировать в единый CSV-файл.